


מנועי DC ללא מברשות (BLDC) הם חלק בלתי נפרד ממפעל הייצור התעשייתי ומשמשים ביישומי סרוו, הפעלה, מיקום ומהירות משתנה. ביישומים אלה, בקרת תנועה מדויקת ותפעול יציב הם קריטיים. מכיוון ש-BLDC פועלים על העיקרון של שדה מגנטי נע ליצירת מומנט מנוע, אתגר הבקרה העיקרי בעת תכנון מערכת BLDC תעשייתית הוא למדוד במדויק את המומנט והמהירות של המנוע.
כדי ללכוד את המומנט של מנוע BLDC, שניים משלושת זרמי הפאזה המושרים צריכים להימדד בו-זמנית באמצעות ממיר דגימה סינכרוני רב-ערוצי אנלוגי-ל-דיגיטלי (ADC). מיקרו-בקר עם האלגוריתמים המתאימים מחשב את זרם הפאזה המיידי השלישי. תהליך זה מספק תיעוד מדויק ומיידי של מצב המנוע, המהווה שלב קריטי בפיתוח מערכת בקרת מומנט מומנט חזקה ומדויקת ביותר.
מאמר זה ידון בקצרה בבעיות הקשורות להשגת בקרת מומנט מדויקת, כולל שיטה-חסכונית למימוש הנגד השאנט הנדרש. לאחר מכן, הוא יציג את מגבר הדיפרנציאלי AD8479 הדיוק של Analog Devices ו-AD7380 כפול-דגימת ערוץ-קירוב רצוף-קירוב-רשום ADC (SAR-ADC) ויראה כיצד ניתן להשתמש בהם כדי להשיג מדידות פאזה מדויקות לתכנון מערכת אמין.
עקרון הפעולה המוטורי של BLDC
מנועי BLDC הם מנועים סינכרוניים מגנטים קבועים עם צורת גל נגד כוח אלקטרו (EMF). הכוח האלקטרו-מוטיבי הנגדי המסוף הנצפה אינו קבוע; זה משתנה עם מומנט ומהירות הרוטור. למרות שמקור מתח DC אינו יכול להניע ישירות מנוע BLDC, עקרון הפעולה הבסיסי של BLDC דומה לזה של מנוע DC.
מנוע BLDC מורכב מרוטור עם מגנטים קבועים וסטטור עם פיתולי אינדוקציה. מנוע זה הוא בעצם מנוע DC מתהפך שבו המברשות והקומוטטור מתבטלים ולאחר מכן הפיתולים מחוברים ישירות לאלקטרוניקת הבקרה. אלקטרוניקת הבקרה משתלטת על תפקוד הקומוטטור וממריץ את הפיתולים ברצף הנכון כדי לקבל את התנועה הרצויה. הפיתולים המופעלים מסתובבים סביב הסטטור בדפוס מסונכרן ומאוזן. פיתולי הסטטור המופעלים מנחים את מגנטי הרוטור ומתחלפים כאשר הרוטור מיושר עם הסטטור.
מערכות מנוע BLDC דורשות מנוע BLDC ללא חיישן תלת- פאזי שיוצר זרם בשלוש פיתולי המנוע (איור 1). המעגל מופעל על ידי שלב תיקון פקטור הספק דיגיטלי (PFC) עם בקרת כניסה כדי לספק כוח יציב לדריבר חסר החיישן התלת--.
איור 1: מערכת בקרת המנוע כוללת PFC לייצוב אספקת הכוח, דרייבר ללא חיישן תלת-פאזי עבור פיתולי המנוע BLDC, נגדי shunt ומגברי חישת זרם, ADC מגבר סינכרוני ומיקרו-בקר.
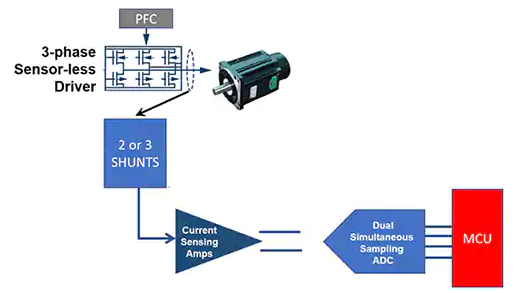
שלושה זרמי עירור מניעים את מנוע ה-BLDC, שכל אחד מהם מעורר ומייצר פאזה אחרת בפיתול, שלבים אלה מסתכמים ב-360 מעלות. ערכי הפאזה השונים חשובים: מכיוון שהעירור הכולל של שלושת הענפים נשמר ב-360 מעלות, הם מאופזים באופן שווה כדי לשמור על 360 מעלות, למשל . 90 מעלות + 150 מעלות + 120 מעלות.
למרות שהזרמים בכל שלוש פיתולי המערכת חייבים להיות ידועים בכל זמן נתון, כדי לעשות זאת במערכת מאוזנת יש צורך רק למדוד את הזרמים בשתיים משלוש הפיתולים ולחשב את הפיתול השלישי באמצעות המיקרו-בקר. ניתן לזהות את שני הפיתולים הללו בו זמנית באמצעות נגד shunt ומגבר זיהוי זרם.
נדרש ADC לדגימה סינכרונית דו--ערוצים בסוף נתיב האות כדי לשלוח את המדידות הדיגיטליות למיקרו-בקר. המשרעת, הפאזה והתזמון של כל זרם עירור מספקים את מידע המומנט והמהירות הנדרשים לשליטה מדויקת.
חישת זרם עם נגדי נחושת של לוח PC
למרות שיש הרבה מה לדאוג בתכנון המדידה ורכישת הנתונים המדויק הזה, התהליך מתחיל בקצה הקדמי בצורך לפתח דרך יעילה ובעלות נמוכה-לחוש את אות הפאזה של פיתולי המנוע של BLDC. ניתן להשיג זאת על ידי הצבת נגד לוח מחשב מוטבע עם ערך קטן (RSHUNT) ושימוש במגבר חישת זרם- כדי לזהות את נפילת המתח על פני הנגד הקטן הזה (איור 2). בהנחה שערך הנגד נמוך מספיק, גם מפל המתח נמוך ולאסטרטגיית המדידה יש השפעה מינימלית על מעגל המנוע.
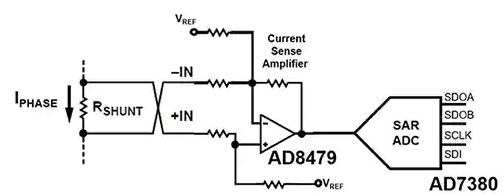
איור 2: מערכת חישת פאזה מנועית משתמשת בנגד shunt זרם (RSHUNT) עם מגבר-בדיוק גבוה (למשל, AD8479 של Analog Devices) ו-ADC ברזולוציה גבוהה (AD7380) כדי למדוד שלב מנוע מיידי.
באיור 2, מגבר החישה הנוכחי- לוכד את נפילת המתח המיידית של IPHASE x RSHUNT. לאחר מכן, ה-SAR-ADC מדגים את האות הזה. ערך הבחירה של נגד ה-shunt כרוך באינטראקציה בין RSHUNT, VSHUNT, ISHUNT ושגיאת קלט המגבר.
עלייה ב-RSHUNT תגרום לעלייה ב- VSHUNT. החדשות הטובות הן שזה יפחית את המשמעות של שגיאת היסט המתח (VOS) של המגבר ושגיאת היסט הזרם של הקלט (IOS). עם זאת, אובדן החשמל של ISHUNT x RSHUNT של RSHUNT גדול יותר מפחית את יעילות ההספק של המערכת. באופן דומה, דירוג ההספק של RSHUNT יכול להשפיע על מהימנות המערכת מכיוון שפיזור הספק של ISHUNT x RSHUNT יוצר מצב חימום עצמי- שעלול לגרום לשינוי ההתנגדות הנומינלית של RSHUNT.
עבור RSHUNT, נגדים מיוחדים-ניתן להשיג ממספר ספקים. עם זאת, ישנה אלטרנטיבה-בעלות נמוכה לייצור נגדי חוטים מודפסים ללוח PC עבור RSHUNT תוך שימוש בטכניקות פריסה קפדניות (איור 3).
איור 3: טכניקות מדוקדקות של פריסת לוח מחשבים מספקות דרך יעילה-על עלות ליצור ערכי RSHUNT מתאימים.
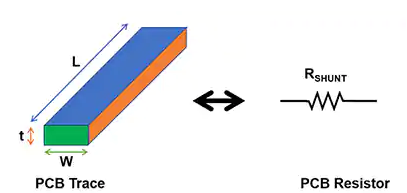
חישוב התנגדות חוט מודפס של לוח PC עבור RSHUNT
בגלל הטמפרטורות הקיצוניות שעלולות להתרחש ביישומים תעשייתיים, חשוב לקחת בחשבון גורמי טמפרטורה בתכנון של נגדי shunt למעגלים. באיור 3, מקדם הטמפרטורה (20) של נגד תיל מודפס בלוח PC נחושת הוא כ-+0.39%/מעלה ב-20 מעלות (מקדם זה משתנה עם הטמפרטורה). אורך (L), עובי (t), רוחב (W) והתנגדות (rñ) קובעים את התנגדות החוט המודפס של לוח המחשב.
אם בלוח המחשב יש 1 אונקיה (אונק) של נחושת (Cu), העובי (t) שווה ל-1.37 אינץ' לאלף, וההתנגדות (r) שווה ל-0.6787 מיקרואוהם (µW) לאינץ'. שטח החוט המודפס של לוח המחשב נמדד בקופסאות חוט מודפסות ( ), או אזור L/W. לדוגמה, קו הדפסה בגודל 2 אינץ' (אינץ') ברוחב של 0.25 אינץ' מתאים ל-8 מבנים.
באמצעות המשתנים לעיל, חשב את התנגדות החוט המודפס R עבור 1 אונקיה של נחושת על לוח PC בטמפרטורת החדר על ידי (משוואה 1):
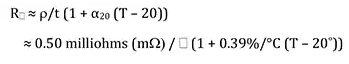
נוסחה 1
שבו T=טמפרטורת הנגד.
לדוגמה, החל מזרם מרבי של 1 אמפר (A) לכל ענף מנוע BLDC על לוח PC נחושת של 1 אונקיה, אורך RSENSE (L) של 1 אינץ', ורוחב חוט מודפס של 50 מיל (0.05 אינץ'), ניתן להשתמש במשוואות 2 ו-3 כדי לחשב RSHUNT ב-20 מעלות:

פורמולה 2

פורמולה 3
חשב את פיזור ההספק של הנגד הזה בזרם shunt של 1 A באמצעות משוואה 4:

פורמולה 4
המרת ADC לדגימה סינכרונית
ה-ADC באיור 2 ממיר את המתח בנקודה במחזור הפאזה לייצוג דיגיטלי. נקודת המפתח היא שמדידה זו צריכה לכלול את מתחי הפאזה המסונכרנים של כל שלושת הפיתולים. זוהי מערכת מאוזנת, כך שכפי שהוזכר קודם, יש למדוד רק שניים משלושת הפיתולים; מיקרו-בקר חיצוני יחשב את מתח הפאזה של הפיתול השלישי.
ה-ADC עבור מערכת בקרת מנוע זו הוא AD7380 דו-ערוצי דגימה סינכרונית-ערוצית SAR-ADC (איור 4).
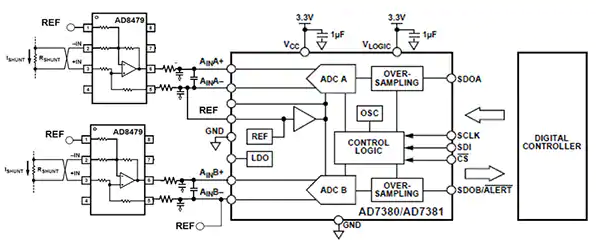 איור 4: SAR-דגימה סינכרונית דו-ערוצית-מהירה, נמוכה-לדגימה סינכרונית (למשל, AD7380) לוכדת את המצב המיידי של שתי פיתולי מנוע.
באיור 4, ה-AD8479 הוא מגבר דיפרנציאלי דיוק עם טווח מתח משותף- גדול מאוד של כניסות (±600 וולט) כדי לעמוד בהיסטים רחבים של כונן זרם מנוע מכוננים ללא חיישנים תלת-. המאפיינים של ה-AD8479 מאפשרים לו להחליף מגברי בידוד יקרים באפליקציות.
המאפיינים העיקריים של ה-AD8479 כוללים גם מתח פיצוי נמוך, סחיפה של מתח פיצוי נמוך, סחיפה נמוכה, סחיפה נמוכה של-מצב דחיית מצב ויחס דחיית מצב מצויין-(CMRR) כדי להתאים לווריאציות מנוע מהירות. AD7380/AD7381 הם 16-bit/14, ADCs-במהירות גבוהה,-נמוכה, דו-ערוצית-ערוצית, סינכרונית-דגימה-ADC, בהתאמה, עם קצבי תפוקה של עד 4 מיליון דגימות בשנייה. הכניסות האנלוגיות הדיפרנציאליות מקבלות מגוון רחב של מתחי כניסה במצב נפוץ ויש להן מקור מתח מובנה של 2.5 וולט הפניה (REF).
לשליטה מדויקת על מומנט ומהירות, ארכיטקטורת הדגימה הסינכרונית הדו-ערוצית של ה-SAR-ADC לוכדת את הפלט של-מגבר החישה הנוכחי-במהלך-. למטרה זו, ה-AD7380/AD7381 משלבים שני ADCs זהים עם שעונים סינכרוניים, ולכל אחד מהם שלב כניסה קיבולי עם רשת חלוקה מחדש של מטען קיבולי (איור 5).
איור 5: מציג את שלב ההמרה של ADC עבור אחד משני הערוצים של ה-AD7380. רכישת האות מתחילה כאשר SW3 פתוח ו-SW1 ו-SW2 סגורים. בשלב זה, המתח על פני CS משתנה עם AINx+ ו-AINx-, מה שגורם לכניסות ההשוואה להיות לא מאוזנות.
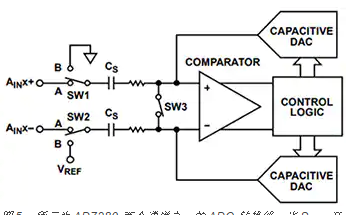
באיור 5, VREF והארקה הם המתחים ההתחלתיים על פני קבל המדגם CS. אם SW3 נפתח ו-SW1 ו-SW2 סגורים, רכישת האות מתחילה. כאשר SW1 ו-SW2 סגורים, המתח על פני קבל המדגם CS משתנה עם המתח ב-AINx+ ו-AINx-, מה שגורם לכניסות ההשוואה לאבד איזון. לאחר מכן נפתחים SW1 ו-SW2 והמתח על פני CS נקלט.
תהליך לכידת מתח CS כולל ממיר דיגיטלי-ל-אנלוגי (DAC), אשר מוסיף ומפחית כמות קבועה של טעינה מ-CS כדי להחזיר את המשווה לאיזון. בשלב זה, ההמרה הושלמה, פתיחת SW1 ו- SW2 וסגירת SW3 כדי להסיר את המטען השיורי ולהתכונן למחזור הדגימה הבא.
במהלך המרת ה-DAC, לוגיקת הבקרה מייצרת את קוד הפלט של ה-ADC וניגשת לנתוני ההתקן דרך הממשק הטורי.
תַקצִיר
כדי למדוד בצורה מדויקת מומנט ומהירות מנוע BLDC, נדרשים תחילה נגדי shunt מדויקים-בעלות נמוכה. כפי שהוזכר לעיל, ניתן ליישם את הנגד הזה ביעילות- באמצעות חוטים מודפסים של לוח PC.
על ידי הוספת מכשיר זה לשילוב של מגבר חישת זרם-AD8479 ו-AD7380 סינכרוני-SAR-ADC לדגימה, מעצבים יכולים ליצור חזית חזקה, -בדיוק גבוה למדידת מומנט ומהירות מערכת- עבור יישומי בקרת מנוע בסביבות קשות.