


כשאתה רוכב במעלית, אתה בהחלט רוצה להגיע מקומה לקומה אחרת בצורה חלקה ובטוחה. בכונן מעלית, בקרת תנועה מתוחכמת מאפשרת למעלית לעצור במצב מוגדר ולהאטה בצורה חלקה עד שהיא מגיעה לעצירה מוחלטת. היעדר בקרת תנועה מתוחכמת יכול לגרום למעלית להפסיק בטעות בין קומות, מה שיכול לגרום לרוכב המעלית להרגיש סחרחורת ולא נוחה או לא בטוחה.
רובוטים, מכונות בקרה מספרית ממוחשבת (CNC) וציוד אוטומציה למפעל כולם דורשים בקרת מיקום מדויקת באמצעות כונני סרוו, ובמקרים רבים, בקרת מהירות מדויקת לייצור מוצרים כראוי ולתחזק את זרימת העבודה.
היבטים רבים של כוננים תעשייתיים חשובים בהשגת בקרת תנועה מדויקת, הכוללת שלוש מערכות משנה בסיסיות בתכנון בקרה בזמן אמת, כלומר חישה, עיבוד ונהיגה. מאמר זה ידון בדוגמאות לטכנולוגיות התומכות בכל תת -מערכת.
חישה
לא ניתן לממש בקרת תנועה מדויקת ללא מיקום דיוק וחישת מהירות. חישה יכולה לכלול מיקום זוויתי של ציר מנוע וחישת מהירות או מיקום ליניארי לחגורת מסוע וחישת מהירות. מעצבים משתמשים לרוב מקודדים אופטיים מצטברים עם מאות עד אלף משבצות לכל מהפכה כדי לחוש בעמדה ומהירות. מקודדים אלה מחוברים בדרך כלל למיקרו -בקרים (MCU) באמצעות פולסים מקודדים ריבועיים (QEP) ולכן דורשים יכולת ממשק QEP.
לעומת זאת, מקודדים מוחלטים מדויקים באופן משמעותי יותר, בדרך כלל יש יותר משבצות לכל מהפכה, והם דיוק המותקנים בכדי לספק מיקום זוויתי מוחלט. המיקום הרגיש מומר לייצוג דיגיטלי ומקודד לפי פרוטוקול סטנדרטי. דוגמאות לפרוטוקולים כאלה הם Format של Tamagawa ו- IC-HAUS GMBH של סנכרון סידורי דו כיווני (BISS) C. בעבר, תזדקק גם למערך שער לתכנות שדה (FPGA) כדי להתערב עם מקודד כזה, אך יותר ויותר MCUS כעת יש יכולת זו (כפי שמוצג באיור 1 להלן). מכיוון שפרוטוקולי ה- T-Format ו- Biss C שונים לעתים קרובות מאלו הנתמכים על ידי יציאות תקשורת או ממשקים פופולריים כמו ממשק היקפי סדרתי (SPI), משדר מקלט אסינכרוני אוניברסלי (UART), או רשת אזור בקר (CAN), הנפוצים על מרבית MCUs, לעתים קרובות הם דורשים חסימות לוגיות הניתנות להתאמה אישית או יחידות עיבוד קנייניות.
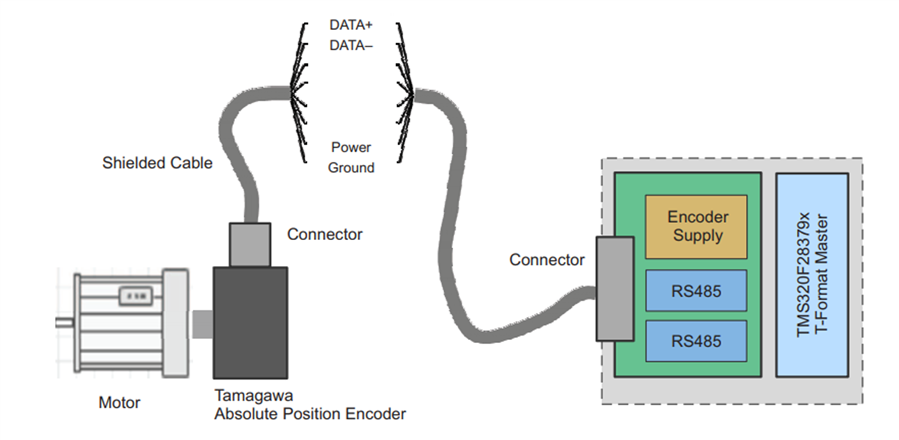
מקודדים מוחלטים יכולים להיות מבוססים גם על מעגלים אלקטרומגנטיים או דמויי פותר, הדורשים מדידה מדויקת של אותות חשמליים סינוסואידיים. לפיכך, גם מגברים תפעוליים מדויקים והפניות מתח חשובות. בקרת מנוע ותנועה דורשת תמיד זיהוי זרם מנועי ומתח מגביל, במיוחד כאשר משתמשים בשליטה ללא חיישנים. פתרונות נפוצים הם זיהוי מוטב וזרוע גשר המהפך בצד נמוך באמצעות מגברים ומנהגים מבודדים/לא מבודדים עם זיהוי זרם משולב בצד נמוך.
עיבוד
ביצוע פרופילי בקרת תנועה ואלגוריתמים במערכות בקרת תנועה מדויקות דורש MCUs עם כוח חישובי גבוה, שהם בדרך כלל 32- אורך מילה סיביות עם תמיכה נקודתית צפה {1}} כדי לספק את הדיוק והדיוק הנדרשים ו ל- MCUs רבים יש דוושות גז חומרה שכן האלגוריתמים מסתמכים מאוד על מתמטיקה טריגונומטרית, לוגריתמית ואקספוננציאלית.
בהתחשב במספר צירי התנועה הנמצאים בשליטה או במספר לולאות הבקרה, מעצבים משתמשים לעתים קרובות בארכיטקטורת מעבד רב-מרכזית (CPU) או דוושות גז מקבילות דמויי מעבד. ניתן לקחת בחשבון גם מעבדים מרובים למשימות פיקוח ותקשורת נוספות.
כיישום בקרה בזמן אמת, ההשהיה הכוללת של שרשרת האותות כולה (כלומר, הזמן מאיסוף מדידות הזרם, המתח, המיקום והמהירות לעדכון תפוקות הבקרה) יש השפעה ישירה על ביצועי הבקרה , ולכן על הדיוק. לחלק מה- MCUs יש משווים אנלוגיים על שבב שיכולים לייצר פעולות בקרה ישירות, להפחית משמעותית את החביון והעומס של ה- CPU. חשוב גם תגובה מהירה וחיסכון ושחזור שדה חשובים.
כוח עיבוד גבוה אינו מספיק. בקרת תנועה MCU חייבת להיות בעלת ציוד היקפי לבקרה כללי למטרה כגון 12- ו- 16- סיביות אנלוגיות-לדיגיטליות, ממשקי QEP, קצה רזולוציה גבוהה ולכידת דופק ומודולציה ברוחב הדופק (PWM ) תפוקות. נדרשת גם היכולת ליישם היגיון ותזמון מותאם אישית.
כדי לעזור למעצבים לקום ולהפעיל ולכוונן את העיצובים שלהם מהר יותר, ספקי MCU ומנועי מנוע מציעים אלגוריתמים לבקרת מנוע ותנועה, כולל אלגוריתמי ליבה כמו משקיפים חסרי חיישנים וספריות תוכנה, כמו גם קוד בקרה מלא עם יכולת תצורת GUI.

MCUs לכוננים תעשייתיים
נהגים
מכשירי חשמל ונהגים נדרשים לספק את פעולת הבקרה הרצויה, בדרך כלל בצורה של PWM, כאשר מחזור התפקיד מייצג את הפעולה. שליטה מדויקת בפולסי ה- PWM חשובה, כלומר על הנהג לספק את עוצמת הכונן הדרושה עם סטיית התזמון הקטנה ביותר האפשרית; על מכשיר החשמל להפעיל ולכבות בדיוק בזמן המיועד. נהגים כאלה זמינים כיום בקלות, עם תכונות נוספות כמו זרם יתר והגנה תרמית. מכשירי חשמל רחבים רחבים מבטיחים תזמון מהיר ומדויק של תזמון הפנייה. מהירויות המיתוג המהירות והפסדי מיתוג נמוכים של מכשירי פס רחבים מאפשרים גם לולאות בקרה מהירות לשיפור היציבות והביצועים.
בנוסף לדיוק, יישומים רבים דורשים עיצובים של בקרת מנוע שהם קומפקטיים מספיק כדי להשתמש בנהגים עם מודולי חישה זרם משולבים ומודולי אספקת חשמל.
מַסְקָנָה
בקרת תנועה מדויקת היא קריטית לכוננים תעשייתיים. פתרונות טכניים מטפלים בכל שלוש מערכות המשנה העומדות בבסיס עיצובים של בקרה בזמן אמת, חישה, עיבוד והפעלה, ומיועדים לאפשר בקרת תנועה מדויקת.