


בידוד משתמשים ורכיבים אלקטרוניים רגישים הוא שיקול חשוב למערכות בקרה מוטורית. בידוד בטיחות משמש להגנה על המשתמשים מפני מתחים מזיקים, ואילו בידוד פונקציונלי תוכנן באופן ספציפי להגנה על ציוד ומכשירים. מערכות בקרה מוטוריות עשויות להכיל מגוון רחב של מכשירי בידוד, כגון נהגי שער מבודדים במעגלי כונן; ADCs, מגברים וחיישנים מבודדים במעגלי גילוי; ו- SPI מבודד, RS -485, ומבודדים דיגיטליים סטנדרטיים במעגלי תקשורת. נדרשת בחירה מדוקדקת של מכשירים אלה, הן מסיבות בטיחותיות והן למיטוב הביצועים.
אמנם בידוד הוא שיקול חשוב במערכת, אך יש לו חסרונות: הוא יכול להגדיל את צריכת החשמל, העברת נתונים על פני מחסומי בידוד יוצרת עיכובים, והיא יכולה להגדיל את עלות המערכת. באופן מסורתי, מעצבי מערכות פנו לפתרונות בידוד אופטיים, אשר במשך שנים רבות היו הבחירה הטובה ביותר לבידוד המערכת.
בעשור האחרון, מבודדים דיגיטליים המבוססים על שיטות מגנטיות (העברת שנאי) סיפקו אלטרנטיבה בת קיימא ובמקרים רבים; מנקודת מבט מערכתית, הם מציעים גם יתרונות שמעצבי המערכות אולי לא הכירו. שני פתרונות בידוד מתוארים בהמשך, ומתמקדים בשיפורים בביצועי תזמון העיכוב שמציע בידוד מגנטי, והיתרונות המתקבלים ליישומי בקרה מוטוריים ברמת המערכת.
שיטות בידוד
צומנים אופטוקיים משתמשים באור כשיטת ההעברה הראשית, כפי שמוצג באיור 1. הצד המשדר מורכב מ- LED עם אות ברמה גבוהה המפעיל את ה- LED ואות ברמה נמוכה מכבה את ה- LED. הצד המקבל משתמש בצילום פוטו כדי להמיר את אות האור שהתקבל חזרה לאות חשמלי. הבידוד מסופק על ידי חומר מפלסטיק בין ה- LED לבין הצילום, אך ניתן לשפר אותו גם באמצעות שכבת בידוד נוספת (בדרך כלל מבוססת פולימר).
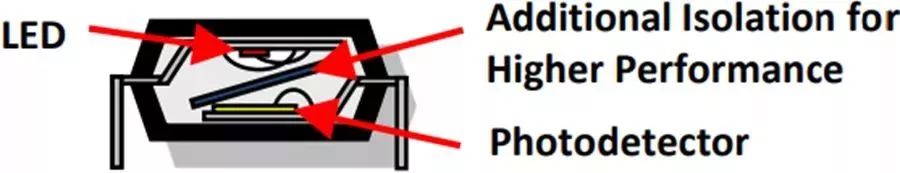
איור 1. מבנה Optocupler
אחד החסרונות הגדולים ביותר של צמד אופטי -צמד הוא ההזדקנות LED, שיכולה לסחוט את מאפייני ההולכה; על המעצבים לשקול סוגיה נוספת זו. הזדקנות הגורמת לביצועי התזמון להיסחף לאורך זמן וטמפרטורה. כתוצאה מכך, זמני איתות ועלייה/נפילה מושפעים, המסבכים את העיצוב, במיוחד בהתחשב בסוגיות שיטופלו בהמשך במאמר זה.
קנה המידה של הביצועים של Optocuplers מוגבל גם הוא. על מנת להגדיל את שיעורי הנתונים, יש להתגבר על בעיית הקיבול הטפילית הגלומה במשוכבים אופטיים, מה שמוביל לצריכת חשמל גבוהה יותר. קיבול טפילי מספק גם מנגנון צימוד הגורם למכשירי בידוד מבוססי אופטוקלר עם ביצועי CMTI נחותים (חסינות חולפת משותפת) לפתרונות מתחרים.
מבודדים מגנטיים (מבוססי שנאי) נמצאים בשימוש בקנה מידה גדול יותר מעשור והם אלטרנטיבה תקפה לצמד אופטי-צמד. מבודדים אלה מבוססים על טכנולוגיית CMOS סטנדרטית ומשתמשים בעקרון ההולכה המגנטי, כאשר שכבת הבידוד המורכבת מפולימיד או סיליקון דו חמצני, כפי שמוצג באיור 2. זרם ברמה נמוכה מועבר פולסים דרך סליל, ומייצר שדה מגנטי, העובר דרך הבידוד ומגדיל זרם בזרם שני של המחסום השני. בשל השימוש במבנה CMOS סטנדרטי, הוא מציע יתרונות משמעותיים מבחינת צריכת חשמל ומהירות, ואינו סובל מבעיות סטייה לכל החיים הקשורות לאופטוקלרים. בנוסף, ביצועי ה- CMTI של המבודד מבוסס השנאי עדיפים על זה של המבודד מבוסס Optocupler.
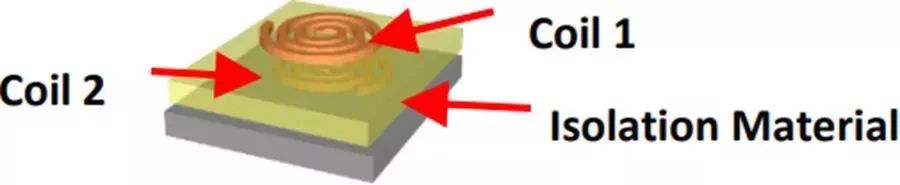
איור 2. מבנה שנאי מגנטי
מבודדים מבוססי שנאי מאפשרים גם שימוש במודולי עיבוד אותות קונבנציונליים (למניעת העברת כניסות מזויפות) ומנגנוני Codec העברה מתקדמים. זה מאפשר העברת נתונים דו כיוונית, שימוש בתכניות קידוד שונות כדי לייעל את צריכת החשמל לעומת קצב ההעברה, כמו גם העברת האותות הקריטיים במהירות ועקבית יותר לקצה השני של המכשול.
השוואה בין מאפייני העיכוב
מאפיין חשוב אך לעיתים קרובות מתעלמים מכל המבודדים הוא עיכוב ההעברה שלהם. מאפיין זה מודד את הזמן שלוקח לאות, שיכול להיות אות כונן או אות גילוי תקלות, כדי לחצות את המכשול לשני הכיוונים. עיכוב ההולכה משתנה מאוד בהתאם לטכנולוגיה. בדרך כלל ניתנים ערכי עיכוב אופייניים, אך מעצבי מערכות מעוניינים במיוחד בעיכוב המרבי, שהוא מאפיין חשוב לקחת בחשבון בעת תכנון מערכת בקרה מוטורית. דוגמאות לעיכוב העברה וערכי סטייה לעיכוב עבור צמוד אופטי -צמוד ומנהגי שער מבודדים מגנטית ניתנים בטבלה 1.
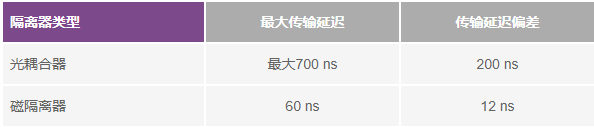
טבלה 1: מאפייני עיכוב אופייניים של צמד אופטי -צמד ומבודדים מגנטיים
כפי שמוצג בטבלה 1, לבידוד מגנטי יש יתרונות משמעותיים מבחינת עיכוב מקסימלי ועיכוב חוזרות (סטייה). כתוצאה מכך, למעצבי בקרת מנוע יהיו יותר אמון בעיצובים שלהם ולא יצטרכו להוסיף שולי תזמון כדי לעמוד במאפייני נהג השער. יש לכך השלכות חשובות מאוד על הביצועים והבטיחות של מערכות בקרה מוטורית.
השלכות מערכת על מערכות בקרה מוטורית
איור 3 מציג מהפך תלת פאזי טיפוסי המשמש ביישום בקרת מנוע AC. מהפך זה מוזן מאוטובוס DC, שם אספקת DC נוצרת בדרך כלל ישירות מאספקת AC באמצעות מיישר גשר דיודה ומסנן קיבולי/אינדוקטיבי. ברוב היישומים התעשייתיים מתח האוטובוס DC נמצא בטווח של 300
V עד 1000 V טווח. סכמת אפנון רוחב דופק (PWM) משמשת כדי להחליף את טרנזיסטורי הכוח בתדר אופייני של 5 קילו הרץ עד 10
KHz תדר אופייני להחליף טרנזיסטורי כוח T1 ל- T6 ליצירת מתח משתנה, תדר משתנה, מתח AC סינוסואידי תלת פאזי בטרמינלים המוטוריים.
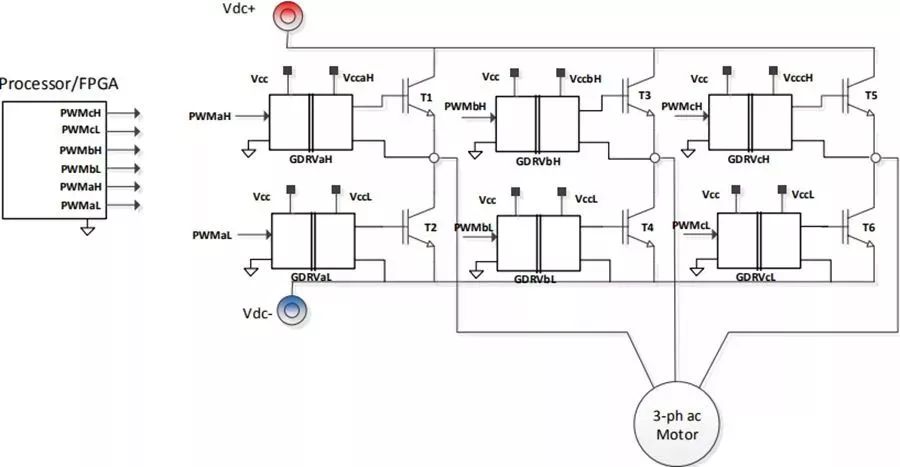
איור 3. מהפך תלת פאזי ליישומי בקרה מוטורית
אותות PWM (למשל, PWMAH ו- PWMAL) נוצרים בבקר המנוע (מיושם בדרך כלל באמצעות מעבד ו/או FPGA). אותות אלה הם בדרך כלל אותות מתח נמוכים שהם קרקע נפוצה עם המעבד. על מנת להפעיל ולכבות את טרנזיסטורי הכוח כראוי, יש להגביר את רמת המתח ואת יכולת ההנעה הנוכחית של אותות רמת ההיגיון, ובנוסף לרמת הרמה כך שההתייחסות הקרקעית נמצאת בקוטב הפולט של טרנזיסטור הכוח המדוברת. תלוי במיקום המעבד במערכת, אותות אלה עשויים גם לדרוש בידוד בטיחות.
נהגי שער (כמו GDRVAL ו- GDRVAH באיור 3) מבצעים פונקציה זו. כל נהג שער IC דורש מתח אספקה בצד הראשוני המוזכר לקרקע המעבד ואספקת צד משנית המוזכרת לפולט הטרנזיסטור. רמת המתח של האספקה המשנית חייבת להיות מסוגלת להפעיל את טרנזיסטורי הכוח (בדרך כלל 15
V) ויש להם מספיק יכולת כונן נוכחית להטעין ולפרוק את שערי הטרנזיסטור.
מהפך זמן מת
לטרנזיסטורי הכוח יש זמן מיתוג סופי, ולכן יש להכניס זמן מת בצורת הגל של אפנון רוחב הדופק בין טרנזיסטורי הגשר העליונים והתחתונים, כפי שמוצג באיור 4. זה כדי למנוע משני הטרנזיסטורים להפעיל את הטעות בו זמנית, וגורם למעגל קצר באוטובוס DC גבוה, אשר בתורו יוצר סיכון לכישלון של המערכת ו/או נזק. אורך הזמן המת נקבע על ידי שני גורמים: זמן מיתוג הטרנזיסטור וחוסר התאמה של עיכוב העברת נהג השער (כולל כל סחף מהאי -התאמה). במילים אחרות, על ה- Deadtime להסביר כל הבדל בזמן ההעברה של אות PWM מהמעבד לשערי הטרנזיסטור בין נהגי שער הגשר העליון והתחתון.
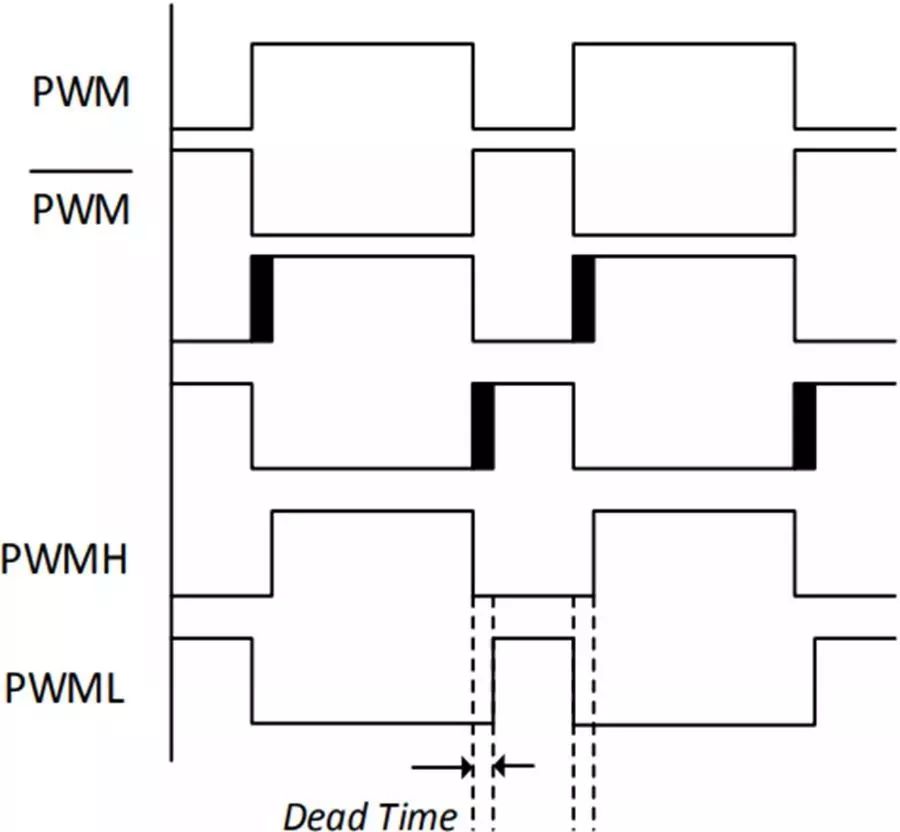
איור 4. אינטרפולציה של זמן מת
זמן מת משפיע על המתח הממוצע המופעל על המנוע, במיוחד במהירויות נמוכות. למעשה, זמן מת מציג את מתחי השגיאות הבאים בעוצמה קבועה בערך:
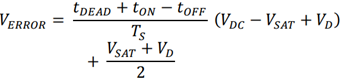
כאשר Verror הוא מתח השגיאה, TDEAD הוא הזמן המת, טון וטוף הם זמני העיכוב של הטרנזיסטור וזמני ההפעלה, TS הוא תקופת המיתוג של PWM, VDC הוא מתח האוטובוס של DC, VSAT הוא ירידת המתח במצב של טרנזיסטור הכוח, ו- VD הוא מתח ההולכה של דיודה.
כאשר זרם פאזה משנה כיוון, מתח השגיאה משנה את הקוטביות, כך שכאשר זרם הקו חוצה אפס, מתח האינטרס המנועי עובר שינוי שלב. זה גורם להרמוניות במתח הבסיסי הסינוסואידי, אשר בתורו מייצר זרמים הרמוניים במנוע. זהו נושא חשוב במיוחד עבור המנועים הגדולים והנמוכים הנמוכים המופעלים בכונני לולאה פתוחה, שבהם זרמים הרמוניים יכולים להיות משמעותיים, מה שמוביל לרטט במהירות נמוכה, אדווה מומנט וחימום הרמוני.
לזמן המת יש את ההשפעה החמורה ביותר על עיוות מתח המנוע בתנאים הבאים:
מתח אוטובוס DC גבוה
זמן מת ממושך
תדר מיתוג גבוה
פעולה במהירות נמוכה, במיוחד בכונני לולאה פתוחה שבהם לא מתווסף פיצוי לאלגוריתם הבקרה
פעולה במהירות נמוכה חשובה מכיוון שבמצב זה מתח המנוע המופעל בכל מקרה נמוך מאוד, ומתח השגיאה עקב זמן מת יכול להיות חלק משמעותי מהמתח המנוע המופעל. בנוסף, ההשפעה של ריצוד עיוות עקב מתח השגיאה מזיקה עוד יותר מכיוון שסינון האינרציה של המערכת זמין רק במהירויות גבוהות יותר.
מבין כל הפרמטרים הללו, אורך הזמן המת הוא היחיד שנפגע מטכנולוגיית נהג השער המבודד. חלק מאורך הזמן המת נקבע על ידי זמן עיכוב המיתוג של טרנזיסטור הכוח, אך השאר קשור לאי התאמה של עיכוב ההתפשטות. מבחינה זו, מבודדים אופטיים נחותים בבירור מטכנולוגיית הבידוד המגנטי.
דוגמאות ליישום
כדי להמחיש את ההשפעה של זמן מת על עיוות חשמלי מוטורי, התוצאות ניתנות להלן עבור כונן מנוע לולאה פתוחה על בסיס מהפך תלת פאזי.
מנהל ההתקן של שער המהפך משתמש במבודד מגנטי מתאגיד ADI
(ADUM4223ADUM4223) להניע ישירות IRG7PH466UDPBF1200VIGBT של IR עם מתח אוטובוס DC של 700 V. המהפך מניע מנוע אינדוקציה תלת פאזי במצב בקרת לולאה פתוחה V/F. זרמי מתח הקו ושלב נמדדים בנפרד באמצעות מחיצת מתח מתנגד ונגד שאנט בשילוב עם מודולטור מבודד ∑-∆ (גם מ- AD7403 של ADI). פלט זרמי נתוני היחידה מכל מודולטור נשלח למעבד בקרה
(ADS-CM408 של ADI) שם הנתונים מסוננים ומופקים לייצור ייצוגים מדויקים של אותות המתח והזרם.
פלט מתח הקו הנמדד מהמסנן הדיגיטלי של SINC מוצג באיור 5. מתח הקו בפועל הוא צורת גל תדר מיתוג גבוהה במהירות 10kHz, אך הוא מסונן על ידי המסנן הדיגיטלי על מנת להציג את חלק התדר הנמוך של העניין שלנו. זרמי פאזה המוטוריים המתאימים מוצגים באיור 6
מוצג.
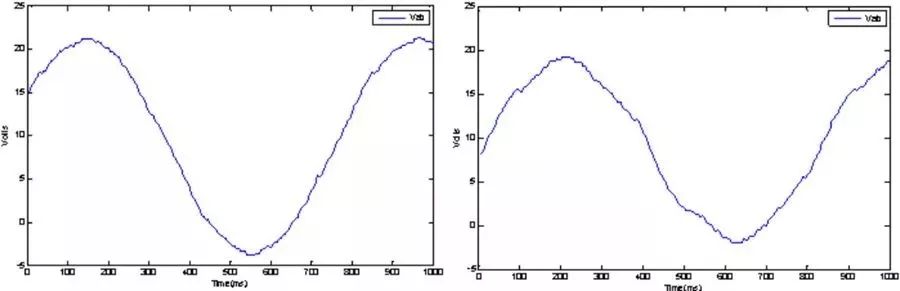
איור 5. מתח מנוע מדוד בין קו: (משמאל) 500 NS זמן מת; (מימין) זמן מת 1
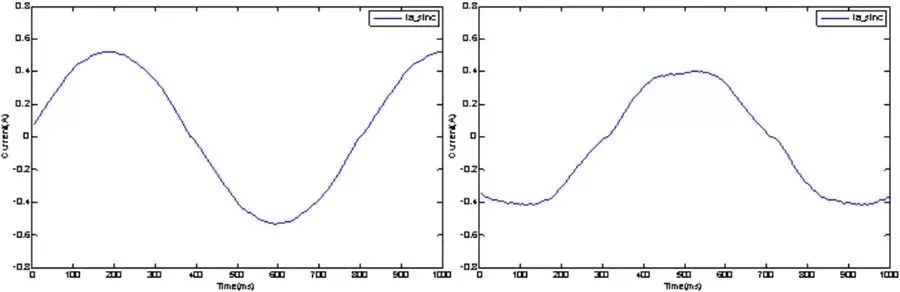
איור 6 איור 6. זרמי מנוע מדודים: (משמאל) 500 NS זמן מת; (מימין) זמן מת של 1μs
מנהל ההתקן של ADUM4223 יש אי התאמה של עיכוב הילוכים של 12Ns, כך שניתן להשתמש במעמד הכבוי המינימלי המוחלט הנדרש למיתוג IGBT. עבור IRIGBTs, ניתן להגדיר את Deadtime המינימלי ל- 500 NS. כפי שניתן לראות באיור משמאל, עיוות המתח במקרה זה הוא מינימלי. באופן דומה, זרמי הפאזה הם סינוסואידיים היטב, ולכן אדווה המומנט מינימלית. הגרף הימני מציג את מתח הקו וזרם הפאזה כאשר הגדלת הכניסה ל 1μs. ערך זה מייצג יותר את הצרכים של נהג שער משולב אופטי עם אי התאמה והיסחפות של עיכוב התפשטות גדול יותר. יש עלייה משמעותית הן בעיוות המתח והן בעיוות הזרם. מנועי האינדוקציה המשמשים במקרה זה הם מנועי עכבה קטנים יחסית.
ביישומים בעלי שימוש קצה גבוה יותר, עכבת המנוע של האינדוקציה היא בדרך כלל נמוכה בהרבה, וכתוצאה מכך מוגברת עיוות זרם מנועי וקרב מומנט. אדווה מומנט יכולה להיות בעלת השפעות מזיקות ביישומים רבים, כגון נוחות נסיעה במעלית מופחתת או בלאי מיסב/צימוד במערכות מכניות.
כיבוי זרם יתר
סוגיה חשובה נוספת עבור מנהלי התקני השער המודרניים היא עד כמה מהר ניתן לממש את הפקודה הכיבוי מהמעבד ב- IGBT. זה חשוב לכיבוי זרם יתר במצבים בהם גילוי זרם יתר אינו חלק ממנהג השער עצמו, אלא מיושם כחלק ממעגלי הגילוי והסינון. לחץ נוסף בתחום זה הוא קיצור הקצר במעגל עומד בזמן של IGBTs יעילים יותר. בעניין זה, המגמה בטכנולוגיית IGBT היא להפחית את הקצר לעמוד בזמן מתקן התעשייה של 10μs ל- 5μs או אפילו פחות. כפי שמוצג באיור 7, מעגלי גילוי זרם יתר בדרך כלל דורשים כמה מיקרו -שניות כדי לתפוס תקלה; יש לנקוט בצעדים כדי לצמצם את זמן הגילוי הזה על מנת לעמוד במגמה הכוללת. גורם מרכזי נוסף בנתיב זה הוא עיכוב ההתפשטות מפלט המעבד/FPGA לשער IGBT (מנהל התקן GATE).
שוב, למבודדים מגנטיים יתרון ברור על פני מכשירים אופטיים בגלל העובדה שערכי עיכוב ההתפשטות של הראשונים הם קטנים מאוד, בדרך כלל בסביבות 50Ns, ואינם עוד גורם משפיע. לעומת זאת, עיכוב ההתפשטות של צמד אופטי -צמד הוא בסדר גודל של 500Ns ומהווה חלק משמעותי מתקציב העיתוי הכולל.
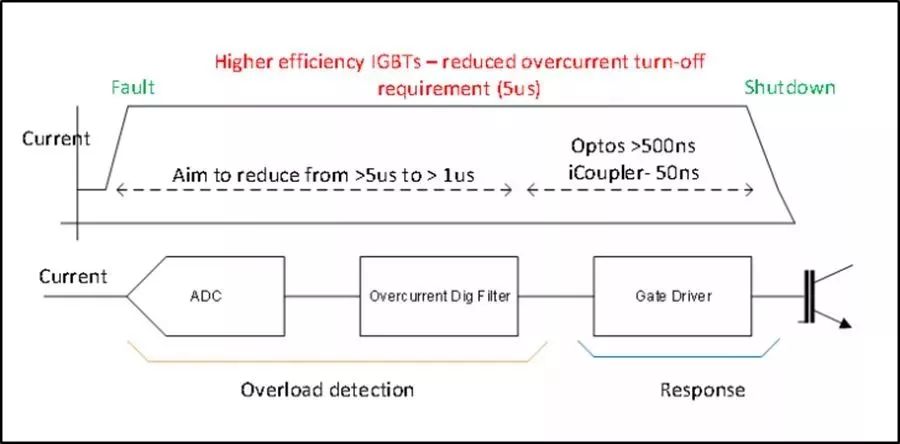
איור 7. תזמון כיבוי תקלות
תזמון כיבוי מנהל התקן של שער עבור יישום בקרת מנוע מוצג באיור 8, כאשר הפקודה כיבוי המעבד עוקבת אחר האות פולט שער IGBT. העיכוב הכולל מתחילת האות הכיבוי עד שמתקרב האות מנהל התקן שער IGBT 0 הוא רק 72 ns.
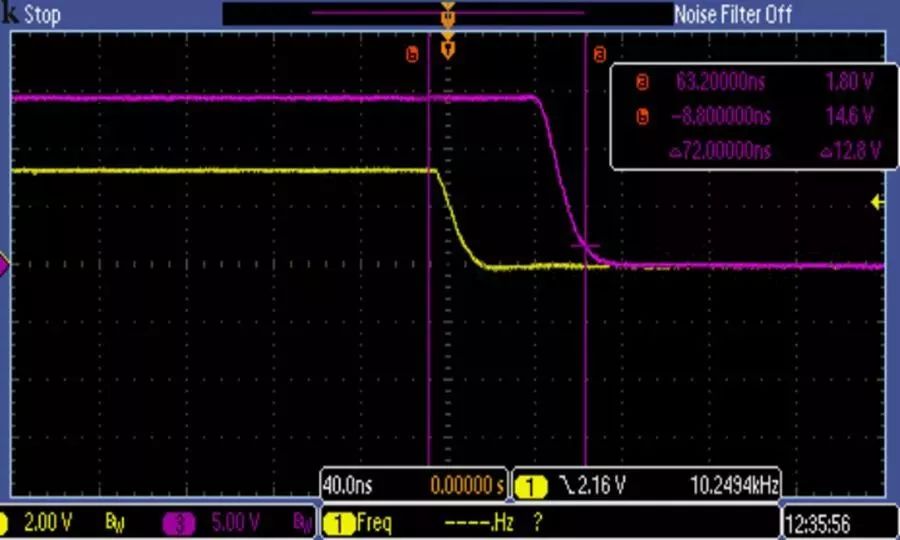
איור 8.
תַקצִיר
עם התמקדות מוגברת בביצועי המערכת, ביעילות ובבטיחות, אדריכלי בקרת המנוע מתמודדים עם אתגרים מורכבים יותר ויותר בתכנון מערכות חזקות. בעוד שמנהלי שער מבוססי Optocupler הם הבחירה המסורתית, פתרונות מבוססי שנאי אינם רק יתרון יותר מבחינת צריכת חשמל, מהירות ויציבות זמן, אלא גם, כפי שנדון במאמר זה, מבחינת ביצועי המערכת ובטיחות בגלל עיכובים קצרים יותר על אותות. זה מאפשר למעצבים להפחית בביטחון זמן מתים ולשפר את ביצועי המערכת תוך מניעת מתגי הגשר העליונים והתחתונים להדליק בו זמנית.
בנוסף, הוא תומך בתגובה מהירה יותר לפקודות ושגיאות של המערכת, המשפרות שוב את אמינות המערכת ומשפרות את הבטיחות. בהתחשב ביתרונות אלה, נהגי שער מבודדים מבוססי שנאי הפכו לאפשרות עיקרית לתכנון מערכות בקרת מנוע; מומלץ מאוד למעצבי מערכות להפוך את חביון המכשירים לדרישה חשובה בעת תכנון הפרויקט הבא שלהם.